行业方案
质检跟着人,走进大现场。
先聚焦两类现场:体积大的设备,分布广的管网。
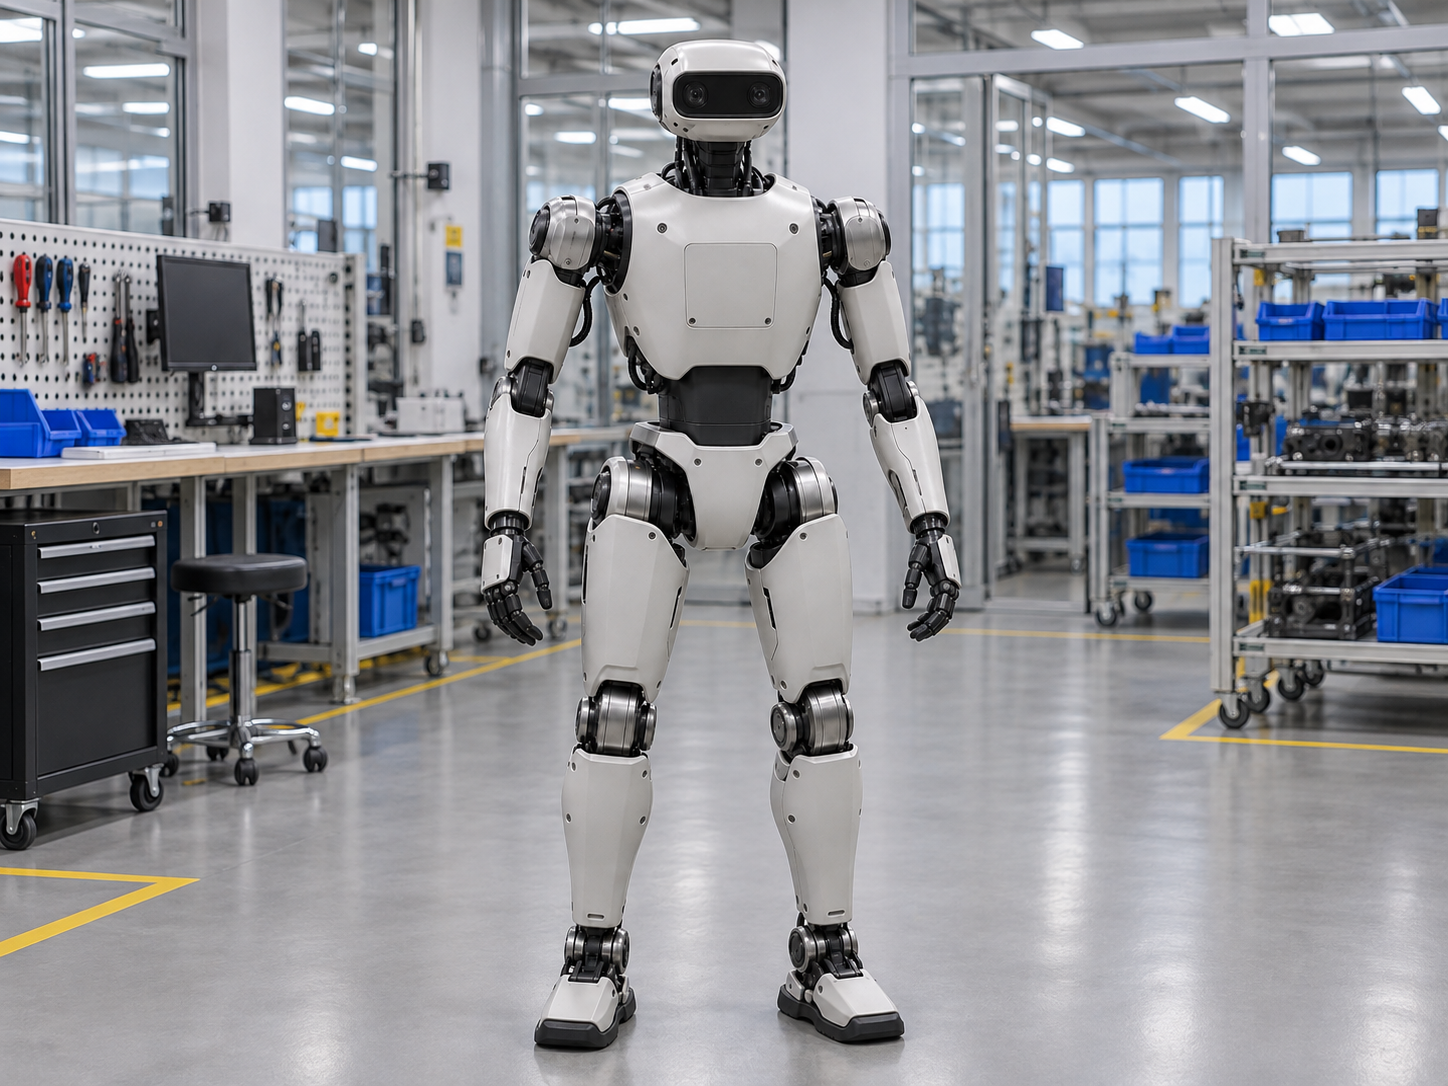 HR01 合成演示 · 非客户案例
机器人制造 · 装配与复检团队
整机检查,不再靠记忆找点。
- 现场难点
- 部件多、视角多,照片与实物位置难对应。
- 让工作变得清楚
- 用 3D 定位检查位置,让证据随对象流转。
iOS
找到部位,按视角采集,完成专业判断与复检。
Web
按设备查证据,跟踪异常,汇总进展与交付。
适用边界针对可见外观与装配状态;机械性能、电气与功能测试需对应专用流程。
具体检查什么?
从约定检查点的可见装配状态开始,例如缺失的外罩、安装不当的部件或线缆走线。这里是检查机器人本体,不是让机器人自主执行巡检。
怎样开展试点?
选择有代表性的设备和检查点,明确拍摄视角、缺陷标准,再与独立复核结果对照。漏检与误报分别记录。
团队需要复核什么?
设备或 SN、检查点、方案版本、原始证据与未结事项。整改证据和独立复检结果分开。功能及电气安全测试需要各自的方法。
从你的一个真实难题开始。
设备、检查标准、当前卡点,就是一次有效沟通的起点。